【社員紹介】大手から、次の挑戦の場にinahoを選んだ理由。兒玉さんが挑む農業ロボット開発。

自動車業界で自動運転システムの開発に携わってきた兒玉さん。現在inahoでは、VLAを活用した農業ロボットの開発に、ハードウェアとソフトウェアの両面から取り組んでいます。これまでの経験がどうつながっているのか、入社の決め手や開発環境について伺いました。
PROFILE
兒玉 篤史(こだま あつし)
東京大学大学院情報理工学系研究科修了。新卒で旭化成株式会社に入社し、ハードウェアエンジニアとして約10年間、プラント設備の設計や殺菌装置の開発に従事。その後、トヨタ自動車株式会社で自動運転システムの開発を担当し、車両運動制御や試験車両・データ収集基盤の立ち上げ、VLAを活用したシステム統合に取り組む。
inahoに入社する前は、どのような開発に取り組んでいましたか。
旭化成では約10年間、機械設計に携わっていました。その後、トヨタに移り、自動運転システムの開発に取り組みました。
自動運転では、周囲を認識し、走行する軌道を決め、その軌道に沿って車両を動かす、という役割があります。私はそのうち、目標軌道に車両を追従させる制御ロジックの開発を約3年間担当しました。
その後、所属部署が先行開発に取り組むことになり、VLAを使った自動運転の開発に関わりました。試験車両にLiDARやカメラ、GPSなどを搭載するところから、関係する方々と協力して立ち上げたのですが、その過程で、センサーの知識やデータの扱い方、取得したデータに欠損がないか、学習に使えるかを確認する方法などを、実際に手を動かしながら学びました。
これまでの経験は、現在のロボット開発にどのようにつながっていますか。
今はハードウェアの設計からソフトウェアまで、広い範囲を担当しています。ハードウェアでは旭化成での経験を、ソフトウェアではトヨタで学んだことを活かせています。
前職ではハードウェアの設計に関わる機会が限られていたので、今、両方の経験を使えることには手応えがあります。これまでのキャリアが、ようやく一つにつながったように感じています。
公開されているロボット向けのモデルやソフトウェアを、実機で動かせるようにする部分でも、自動運転の開発経験が役立っています。
転職を考えたきっかけを教えてください。
大学時代にロボット関連の研究をしていたこともあり、いつかロボット開発に取り組みたいと思っていました。
論文や記事を通じて技術の進歩を見ていて、VLAなどによってロボットの「頭脳」にあたる部分が発達し、事業化が近づいているのではないかと感じたんです。それなら、自分でもやってみたいと思い、転職活動を始めました。
また、何かしら社会課題を解決できる分野に携わりたいという思いもありました。inahoは、求人サイトでロボットの開発ができる会社について調べていたときに見つけました。
最終的にinahoへの入社を決めた理由は何でしたか。
ハードウェアとソフトウェアを一緒に開発できることが、大きな理由でした。
既製品のロボットを使ってシステムを組む企業は多くありますが、自分が取り組みたいのは、ロボットそのものの設計も含めて考える開発。ハードとソフトの間にある課題に、両方から向き合える環境を求めていました。
AIの進化によって、これから2〜3年でソフトウェアを書くこと自体のハードルは大きく下がっていくと考えています。その中で、既存のロボットを買ってきて動かすだけでなく、ハードウェアも含めて開発することが、今後の競争力につながると感じています。
ハードウェアの完成度を高め、ソフトウェアと組み合わせることで、ロボット全体の性能を高めていく。そうした開発に取り組みたかったので、ハードも内製しているinahoに魅力を感じました。
あとは入社のタイミングも決め手でしたね。すでにあるものを改良するだけでなく、ゼロから作れる段階だったので、面白そうだと感じました。
会社見学の際に、メンバーの表情が柔らかく、雰囲気がよかったことも印象に残っています。
入社して約1か月、実際に働いてみてどう感じていますか。
任された担当領域では裁量を持って取り組めますし、会議も絞られているので、開発に集中しやすいですね。いい意味で、入社前の想像を上回っていました。
VLAを活用したロボットも、自動収穫ロボットも、ロボット開発はトライアンドエラーの連続です。inahoには、自分で考え、挑戦することを後押ししてくれる土壌があると感じています。そこはエンジニアにとって、とてもいい環境だと思います。
現在は、どのような開発を担当していますか。
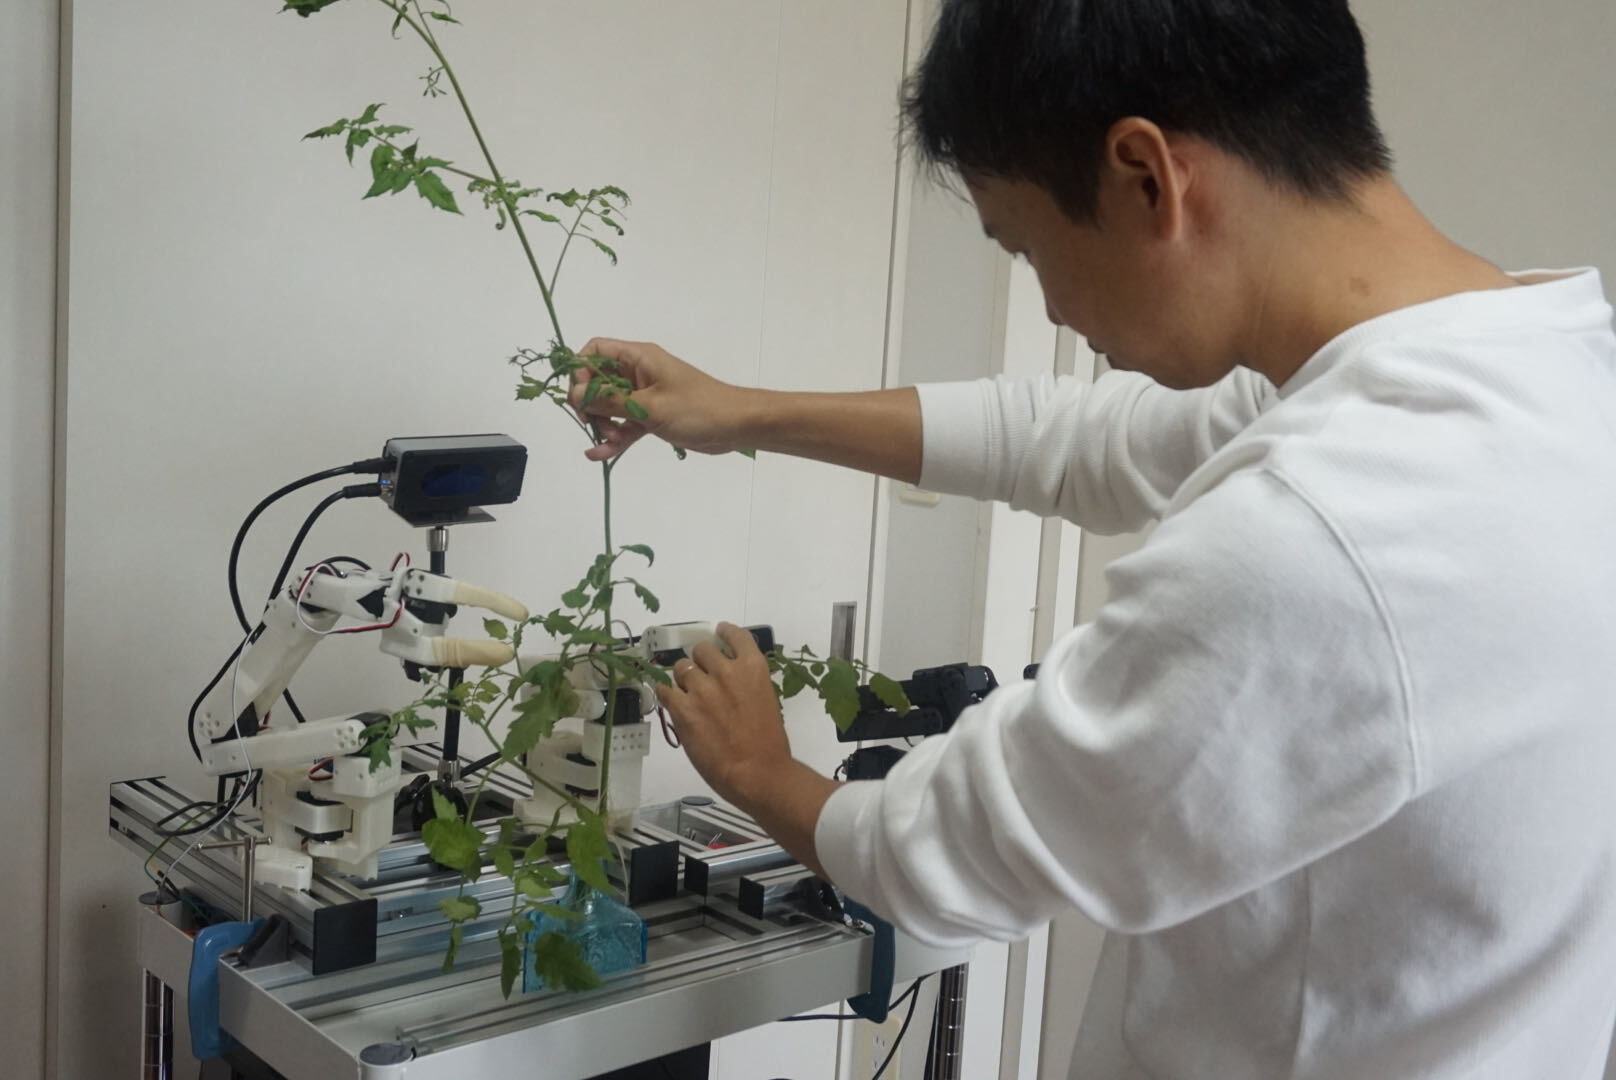
現在は、農作業を行うロボットにVLAを活用できるか検証し、そのために必要なソフトウェアや、ロボットの先端で作業を行うエンドエフェクターの開発などを担当しています。
検証には市販のロボットアームを使い、先端の作業機構は独自に設計しています。実際に自分で作業をしながら、どのような形ならうまく扱えるかを考え、少しずつ作っています。
植物を対象にすると、制御だけでは細かな調整が難しい場面があります。そうした部分をハードウェアの工夫で補うことも必要です。
カメラの画角や力センサーの配置なども、取得したデータを学習や制御にどう活かすかと合わせて考えています。ハードとソフトを両方見ながら進めることが大切だと感じています。
また、取得したデータをAWSにアップロードし、学習やシミュレーションでの評価につなげる仕組みも整えています。手元でのデータ収集と実機での評価を、クラウド上の処理とつなぎ、繰り返し開発を進められるように環境の整備も並行して進めている段階です。
VLAと従来の制御は、どのように組み合わせるのでしょうか。
すべてをVLAに任せるのではなく、従来の制御で対応できる部分は制御で行い、対応が難しい部分にVLAを使う方向で考えています。
どこまでVLAに任せれば、再現性よく作業できるのか。その境界は、作業によって変わると思うので、今まさに見極めているところです。
例えば、葉が重なっていて、切りたい場所が見えないことがあります。葉を避けて対象を確認するような動作も必要ですし、人の作業速度に近づけることも課題です。VLAだけで十分かどうかも含めて、必要に応じてほかの学習手法を組み合わせる可能性を考えています。
農業ロボットの開発に、どのような面白さを感じていますか。
現場の作業と、ロボットが目指す性能を結びつけて考えられることです。
見学した農場では、1分間に何個収穫できるか、何枚の葉を取れるかといった作業量が測定されていました。ロボットに置き換えた場合、どれだけ生産性やコストが変わるかを考える基準があり、開発の目標がわかりやすいと感じました。
実際に現場へ行くと、自動化によって作業の負担を減らし、生産性も高められるのではないかと感じます。生産者の方から直接、自動化への期待を伺うこともあり、今開発しているロボットが、現場で本当に必要とされ、期待されているのだと実感しています。
農業現場で使われるロボットだからこそ、難しいと感じることはありますか。
植物は柔らかく、形も一定ではないので、ロボットで扱う難しさがあります。
苗や成長段階によって見え方が変わりますし、葉の茂り方や大きさも違います。農場によって通路の幅や株の間隔なども異なるため、柔軟に対応できるようにする必要があります。
VLAには、植物の大まかな構造などの情報を活かしながら、異なる状況にも対応できる可能性を感じています。ただし、そのままで使えるわけではなく、実際の作業に合わせた調整や検証は必要だと考えています。
開発を進めるうえで、inahoの環境の魅力は何でしょうか。
農場に行って評価し、そこで気づいた課題を開発に戻せることです。
決められた要求に沿って作るだけでなく、何を解決するべきかというところから、自分たちで考えられます。課題を見つけ、対策を考えて試し、評価して次に進む。その一連の流れに関われることは、とても魅力的だと思います。
スキルを広げるという点では、どのような環境だと感じていますか。
新しいことに挑戦して、実際に自分で試すことでエンジニアとしてのスキルが身につくと思っています。inahoではハード・ソフトを横断して開発に携われることから担当できる範囲が広く、その分、経験の幅も広げられると感じています。自分で調べ、AIなども活用しながら、実際にトライアンドエラーを繰り返す。そのための環境があることが大切だと思います。
入社してまだ約1か月ですが、いろいろなことを試せる環境があると感じています。
今後、どのような開発に取り組んでいきたいですか。
まずは、対象の農作業をきちんと行える技術を作ることです。
技術的に実現できる見通しが立ったら、再現性を高めること、使いやすさや安全性を考えることなど、実際の使われ方に合わせたシステム作りが必要になります。最終的には、製品化まで持っていきたいと思っています。
技術をゼロから作る面白さがありますし、その先も現場に行くことで見つかる課題はたくさんあると思います。そうした課題を解決することが好きな人には、楽しめる仕事だと思います。
inahoに興味を持っているエンジニアへ、メッセージをお願いします。
AIが進化する中で、自分で課題を見つけ、考え、実際に試すことが、ますます大切になると感じています。inahoには、その挑戦ができる環境があります。これまでの経験を活かして、新しいことに取り組みたい方には、ぜひ一歩を踏み出してほしいですね。
まだ正解のない課題に挑戦したい、現場で役立つロボットを自分の手で形にしていきたいという思いを持った方と、一緒に挑戦できたらうれしいです